1.基本信息
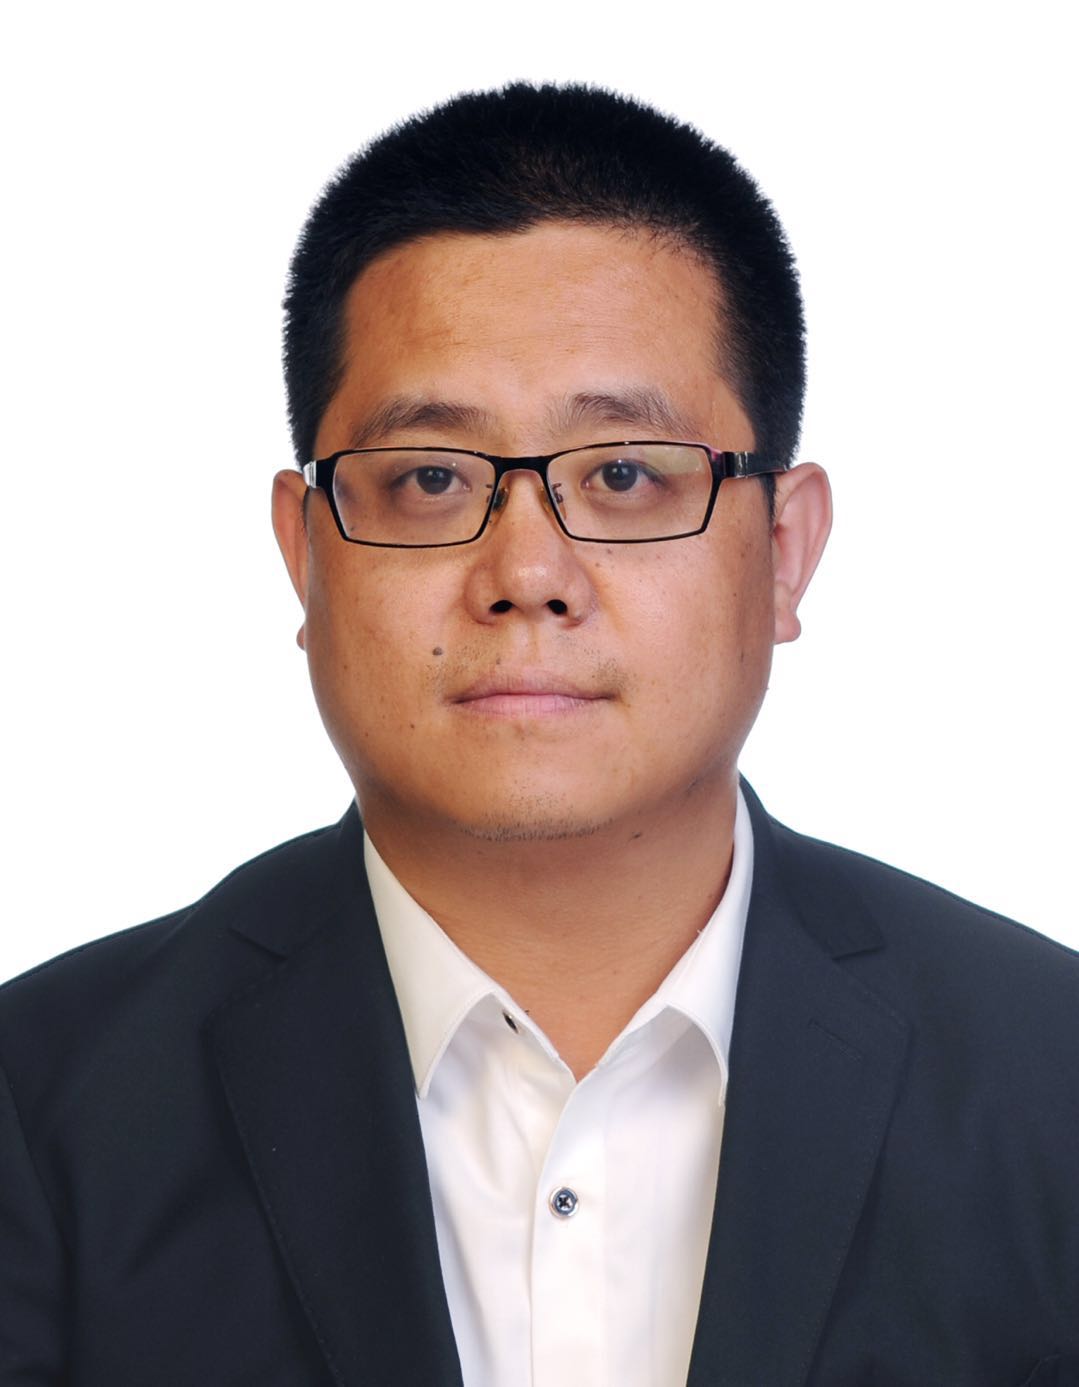
李建英,男,博士,教授,博士生导师,1980年4月出生。作为项目负责人主持了国家自然科学基金、省教育厅科学技术研究项目、哈尔滨理工大学校青年基金以及横向课题等科研项目6项;指导学生完成国家大学生创新创业训练计划项目2项;作为主要成员,参与承担了国家级项目6项、省部级项目4项。已发表学术论文50余篇,其中被SCI、EI、ISTP收录的论文30余篇;参与撰写专著或教材3部。申报专利60余项,其中已获授权发明专利20余项。作为参与者,获得黑龙江省机械工业联合会一等奖2项、黑龙江省科技进步二等奖1项、三等奖1项、黑龙江省高校科学技术奖三等奖1项。学术兼职主要为中国机械工程学会高级会员、教育部学位中心论文评审专家、国家自然科学基金委函评专家。 |
|
2.研究领域
主要从事:机电液一体化智能系统研制、电液伺服控制系统、智能控制策略、流体传动与控制理论及装备技术应用等研究。
3.联系方式
地址:黑龙江省哈尔滨市南岗区学府路52号,哈尔滨理工大学(西区)-机械动力工程学院(87#信箱)-机械电子工程系
QQ:25229945(同微信)
邮箱(E-Mail):lijianying@hrbust.edu.cn
4.工作经历
起讫时间 | 工作单位 | 任职部门 | 任职 |
2006.03~2007.08 | 哈尔滨理工大学 | 机械动力工程学院 | 助教 |
2007.09~2011.08 | 哈尔滨理工大学 | 机械动力工程学院 | 讲师 |
2011.09~2014.08 | 哈尔滨理工大学 | 机械动力工程学院 | 副教授 |
2014.09~至今 | 哈尔滨理工大学 | 机械动力工程学院 | 教授 |
2014.12~至今 | 哈尔滨理工大学 | 机械动力工程学院 | 硕士生导师 |
2020.06~至今 | 哈尔滨理工大学 | 机械动力工程学院 | 博士生导师 |
5.教育经历
起讫时间 | 毕业院校 | 专业 | 学位 |
1998.9~2002.7 | 哈尔滨工业大学 | 机械电子工程 | 学士 |
2003.9~2005.7 | 哈尔滨工业大学 | 机械电子工程 | 硕士 |
2007.9~2011.4 | 哈尔滨理工大学 | 机械制造及其自动化 | 博士 |
6.主要任职
7.学术兼职
中国机械工程学会高级会员、教育部学位中心论文评审人《浙江大学学报(工学版)》、《吉林大学学报(工学版)》、《机械科学与技术》、《VIRTUAL SIMULATION, PROTOTYPING AND INDUSTRIAL DESIGN》、《Scientific Reports》、《哈尔滨理工大学学报》等期刊和学术会议论文的审稿人《中国测试》编委
8.教育教学(主讲课程)
“机械控制工程基础”(本科生)、“热工基础与应用”(本科生)、“机电液系统技术及仿真”(硕士生)、“现代数字化技术与系统(双语)”(硕士生)、“现代液压控制理论与技术最新发展”(博士生)
9.教学项目
[1] 2012.10-2013.10,黑龙江省大学生创新创业训练计划项目(项目编号: 201210214029). 电液伺服系统智能控制器的设计.黑龙江省教育厅.负责人:杨田野,指导教师:李建英.国家级
[2] 2021.10-2023.10,黑龙江省大学生创新创业训练计划项目(项目编号: 202110214001). 数字换向阀设计及其动静态特性研究.黑龙江省教育厅.负责人:吴跃能,指导教师:李建英.国家级
10.科研项目
项目名称 | 项目来源 | 起讫时间 | 承担角色 | 项目类别 |
柔性联接电液负载模拟系统非线性机理及系统解耦方法研究 | 国家自然科学基金委 | 2015.1~2017.12 | 负责人 | 纵向课题 |
连续回转电液伺服马达压力冲击机理及改进滑模自抗扰控制研究 | 国家自然科学基金委 | 2020.1~2023.12 | 参与 | 纵向课题 |
轴向闭式静压承载-径向滚动支承惯性摩擦焊机主轴系统研制 | 科技部 | 2022.12~2025.11 | 参与 | 纵向课题 |
11.奖项成果
项目名称 | 获奖年份 | 所获奖项 | 承担角色 |
高速重载静压支承高精度稳定运行关键技术 | 2019年 | 黑龙江省科技进步三等奖 | 参与 |
大尺度多油垫恒流静压推力轴承研究 | 2014年 | 黑龙江省科技进步二等奖 | 参与 |
食药胶类智能生产线 | 2018年 | 黑龙江省机械工业科学技术奖一等奖 | 参与 |
超大超重型静压推力轴承润滑性能研究与应用 | 2020年 | 黑龙江省高校科学技术奖三等奖 | 参与 |
大尺度多油垫恒流静压推力轴承研究 | 2014年 | 黑龙江省机械工业科学技术奖一等奖 | 参与 |
12.论文期刊
[1]Li Jianying*; Du Xiaoyan; Li Donglai; Jin, Yue. Fractional order fuzzy backstepping adaptive controller for hydraulic suspension[J]. APPLIED MATHEMATICAL MODELLING, 2026(03), Vol: 151. (SCI检索,中科院1区)
[2]Li Jianying*; Li Tiefeng; Li Donglai; Du Xiaoyan; Sun Jiaxu; Wang Enci; Zhang Sida.Structural innovation and characterization of a novel venturi cavitator induced by the swirl-jet coupling[J]. CHINESE JOURNAL OF PHYSICS, 2026(02), Vol: 100, 387-407.(SCI检索,中科院2区)
[3]Li Donglai; Li Jianying*; Du Xiaoyan; Li Jiafu; Li Tiefeng. Physics-guided neural surrogate model for hydraulic cylinder condition assessment and clearance prediction. EXPERT SYSTEMS WITH APPLICATIONS, 2026(05), Vol: 310. (SCI检索,中科院1区,Top期刊)
[4]Li Donglai; Li Jianying*; Li Tiefeng; Du Xiaoyan. Multiphysics response and internal leakage prediction of seismic hydraulic systems considering structural clearance effects[J].
ENGINEERING APPLICATIONS OF ARTIFICIAL INTELLIGENCE, 2026(04), Vol: 170. (SCI检索,中科院1区,Top期刊)
[5]Li Jianying*; Zha Yongyuan; Kong Lingbing. Sliding mode control of electro-hydraulic servo system based on ESO fuzzy switching gain adjustment[J]. PROCEEDINGS OF THE INSTITUTION OF MECHANICAL ENGINEERS PART C-JOURNAL OF MECHANICAL ENGINEERING SCIENCE, 2025(12), Vol: 240, No. 5, 1287-1302. (SCI检索,中科院4区)
[6] Gao Haoyang; Li Jianying*; Chen Wanting; Zha Yongyuan; Wang Zhao. Structural parameter optimization of slide valve pressure regulating valve based on Whale Optimization Algorithm[J].
FLOW MEASUREMENT AND INSTRUMENTATION, 2025(11), Vol: 108. (SCI检索,中科院3区)
[7] Li Jianying*; Liu Yutang; Peng Chen. Analysis of output characteristics of slide valve based on K plus rectangular throttle slot and optimization of slot structure parameters[J].
PROCEEDINGS OF THE INSTITUTION OF MECHANICAL ENGINEERS PART C-JOURNAL OF MECHANICAL ENGINEERING SCIENCE, 2025(11), Vol: 240, No. 2, 311-328.(SCI检索,中科院4区)
[8]Li Jianying*; Zha Yongyuan; Yang Hailong; Gao Haoyang; Chen Wanting. Investigation of oil film characteristics in slipper pairs with elliptical microtexture arrays for axial piston pumps[J].
INDUSTRIAL LUBRICATION AND TRIBOLOGY, 2025(09). (SCI检索,中科院4区)
[9]Li Jianying*; Zha Yongyuan; Yang Hailong; Qi Zhenheng; Jiang, Liqun. The optimization research on bimodal switching active disturbance rejection control for electro-hydraulic position servo systems[J]. TRANSACTIONS OF THE INSTITUTE OF MEASUREMENT AND CONTROL, 2025(09). (SCI检索,中科院4区)
[10]Li Jianying*; Du Xiaoyan; Li Weidong; Li Donglai. Research on sliding mode backstepping control of electro-hydraulic servo active suspension flexible system based on state observer[J]. JOURNAL OF VIBRATION AND CONTROL, 2025(06). (SCI检索,中科院3区)
[11]Li Jianying*; Li Donglai; Li Tiefeng; Du Xiaoyan. Internal flow field and operational efficiency evaluation model of hydraulic cylinder considering inlet pressure and clearance impacts[J]. PHYSICS OF FLUIDS, 2025(05), Vol: 37, No. 5.(SCI检索,中科院2区)
[12]Li Jianying*; Gao Haoyang; Zhao Wenjie. Research on Optimization of Ultraviolet Channel Sealing for Multi-spectral Solar Radiation Simulator[J]. ARABIAN JOURNAL FOR SCIENCE AND ENGINEERING, 2025(04). (SCI检索,中科院4区)
[13]Li Jianying*; Yang Hailong; Ji, Hui. Characterization of Two-Cylinder Parallel Electro-hydraulic Force/Position Synchronization Based on RBF Fuzzy Neural Network Control[J]. INTERNATIONAL JOURNAL OF FUZZY SYSTEMS, 2025(07), Vol:27, No. 5, 1471-1486.(SCI检索,中科院3区)
[14]Li Jianying*; Li Weidong; Du Xiaoyan. Research on the characteristics of electro-hydraulic position servo system of RBF neural network under fuzzy rules[J]. SCIENTIFIC REPORTS, 2024(07), Vol:14, No. 01.(SCI检索,中科院2区)
[15]Li Jianying*; Peng Chen; Guo Qi; Wang Zhao. Study on Flow Field Characteristics of Micro-Flow Control Valve Based on Fluid-Thermal-Solid Coupling[J]. ARABIAN JOURNAL FOR SCIENCE AND ENGINEERING, 2024(06), Vol:50, No.12, 8813-8830.(SCI检索,中科院4区)
[16]Li Jianying*; Li Weidong; Du, Xiaoyan. Adaptive backstepping sliding mode compensation control for electro-hydraulic load simulator with backlash links[J]. INTERNATIONAL JOURNAL OF ROBUST AND NONLINEAR CONTROL, 2024(05), Vol:34, No.13, 8724-8743.(SCI检索,中科院3区)
[17]Li Jianying*; Wei Aokun; Yang Mingyu; Wang Yaqian. RESEARCH ON THE COMPLIANT CONTROL OF ELECTROHYDRAULIC SERVO DRIVE FORCE/POSITION SWITCHING FOR A LOWER LIMB EXOSKELETON ROBOT[J]. TRANSACTIONS OF FAMENA, 2024(02), Vol:48, No. 1, 97-116.(SCI检索,中科院4区)
[18]Du Xiaoyan; Li Jianying*; Zhao Wenjie. Research on the mathematical model and design of a three loop controller for the oscillating scanning system of a laser line scanning galvanometer[J].
SCIENTIFIC REPORTS, 2023(11), Vol:13, No.1.(SCI检索,中科院2区)
[19]Qu Guodong; Li Jianying*; Peng Chen; Guo Qi. Structure improvement and parameter optimization of micro flow control valve[J]. SCIENTIFIC REPORTS, 2023(04), Vol:13, No.1.(SCI检索,中科院2区)
[20]Du Xiaoyan; Li Jianying*; Guo Xinmin; Zhang Jianlong. Research on model identification and compound control of vibration mirror swing scan system[J]. MEASUREMENT & CONTROL, 2022(09), Vol: 56, No. 1-2, 420-431.(SCI检索,中科院4区)
[21] Li Jianying*; Zhang Qizheng; Zhang Yang; Peng Chen; Yang Yu. Modeling and Simulation Analysis of Speed-Regulating Valve Flow Fluctuations under Differential Pressure Steps[J].
ELECTRONICS, 2022(08), Vol:11, No. 16.(SCI检索,中科院4区)
[22] Zhang Jianjun; Li Jianying*; Guo Xinmin; Zhang Jianlong; Zhang Yong; Yang Zhen. An Off-Axis Measuring Method of Structural Parameters for Lenslet Array[J]. ELECTRONICS,2022(06), Vol:11, No.11.(SCI检索,中科院4区)
[23] 李建英*,王云周,康静等.柔性联接CMAC控制电液伺服系统位置跟踪研究[J].机械科学与技术,2020,39(09):1346-1351.(中文核心)
[24] 李建英*,谢寅凯,谢帅.最小均方电液负载模拟器加载系统控制研究[J].中国测试,2021,47(03):133-138.(中文核心)
[25] 李建英*,董法堂,李士铭.多柔度电液位置伺服系统建模与稳定性分析[J].哈尔滨理工大学学报,2020,25(02):57-63.(中文核心)
[26] 邵俊鹏,李建英*,王仲文等.电液负载模拟器多余力抑制的结构补偿控制[J].电机与控制学报,2009,13(04):586-591.(EI检索)
[27] 张洋,李建英*,王晓晶等.基于新型组合槽结构的滑阀流场与流固耦合特性研究[J].哈尔滨理工大学学报,2023,28(05):118-127.(中文核心)
[28] Li Jianying*; Zhao Zhongqiang; Wang Yanwei; Han Guihua; Li Shiming; Dong Fatang. Study on Electro Hydraulic Force Servo System Considering Spool Friction and Cylinder Piston Friction Nonlinear[J]. Advances in Intelligent Systems Research, 2017, 145, 99-104. (SCI检索)
[29] Li Jianying*; Wang Yanwei; Wang Xiaojing; Shao Junpeng; Guo Lei; Song Yan; Yu Xiaoyang; Shi Zhimin. Research on Control Strategy of Passive Force Load Electro-Hydraulic Servo System[J]. JOURNAL OF COMPUTATIONAL AND THEORETICAL NANOSCIENCE, 2015, 12(9), 2084-2090. (SCI检索)
[30] Li Jianying*; WangYanwei; Wang Xiaojing; Shao Junpeng; Yang Tianye; Mao Zhiyong. Research on Electro-Hydraulic Force Servo System Based on Neural Network and Fuzzy Intelligent Control Strategy[J]. JOURNAL OF COMPUTATIONAL AND THEORETICAL NANOSCIENCE. 2014, 11(4), 1205-1210. (SCI检索)
[31] Li Jianying*; Chen Wanting; Qi Zhenheng; Liu Yutang. Characteristic Progress and New Solutions for Nozzle Baffle Type Electro-Hydraulic Servo Valve[J]. Recent Advances in Electrical and Electronic Engineering. 2025, Vol: 18, No. 8, 1176-1187.(EI检索)
[32]Li Jianying*; Li Donglai; Li Tiefeng. Progress in the Understanding and Modeling of Cavitation and Related Applications[J]. Fluid Dynamics and Materials Processing, 2025, Vol:21, No.3, 445-470.(EI检索)
[33] Li Jianying*; Ji Hui; Kong Lingbing; Jiang Liqun. Two-cylinder Synchronous Electro-hydraulic Servo System and its Control Technology Development[J].Recent Patents on Engineering, 2024, 18(17), 116-134. (EI检索)
[34] Li Jianying*; Zhao Zhongqiang; Wang Yanwei; Wang Xiaojing; Han Guihua; Li Shiming; Dong Fatang. Research on electro-hydraulic force servo system and its control strategy considering transmission clearance and friction[J]. Acta Technica CSAV (Ceskoslovensk Akademie Ved), 2016, 61(4), 207-218. (EI检索)
[35] Jianying Li*; Yanwei Wang; Junpeng Shao; Guihua Han; Bo Wu; Bai Qin. Load system neural network control based on δ rule[J]. Advances in Information Sciences and Service Sciences. 2012, 4(22), 565-572. (EI检索)
[36] Jianying Li*; Junpeng Shao; Zhongwen Wang; Bo Wu; Guihua Han. Study of the electro-hydraulic load simulator based on double servo valve concurrent control[C]. ICEMI 2009 - Proceedings of 9th International Conference on Electronic Measurement and Instruments, 2009, 3699-3705. (EI检索)
等
13.参加国际学术会议情况
14.已授权发明专利
李建英*;张洋;谢帅;一种带有位移反馈的物联网WIFI驱动电机调节数字阀,发明专利。专利号:202111427823.9
李建英*,张祺政,梁恒;一种多功能智能型液压数字阀,发明专利。专利号:202210020005.5
李建英*,魏傲坤,周于入,杨明宇;一种助力转向的下肢外骨骼机器人装置,发明专利。专利号:202211117953.7
李建英*,彭臣,张祺政,张洋;一种带有压力调节器进出油口防堵塞结构的新式液压阀,发明专利。专利号:202211117951.8
李建英*,杨明宇,周于入,魏傲坤;一种电控变阻尼数字缸式的义肢膝关节,发明专利。专利号:202211049991.3
李建英*,李伟东,杜晓岩,孔令兵; 基于动态调整同步位置补偿环节的电液负载模拟器,发明专利。专利号:202310357137.1
李建英*,董法堂;间隙联接双缸同步协同运动装置及其互扰解耦补偿控制方法,发明专利,专利号:201710423681.6
李建英*,董法堂,赵忠强,李士铭;双阀控缸带负载力控补偿协同装置及其控制方法,发明专利,专利号:201711082542.8
李建英*,张建军,谢寅凯;一种基于浮动模具的大尺寸平面件高精度液压驱动磨床,发明专利,专利号:202010497676.1
李建英*,张建军,杜晓岩,谢帅;一种基于接触式测量的离轴检测法,发明专利,专利号:202110433882.0
李建英*,谢帅,梁恒;一种可更换磨具的自动运行电液伺服精磨台,发明专利,专利号:202110512302.7
李建英*,杜晓岩,梁恒;一种具有气弹簧及限位保护功能的电液伺服举升平台,发明专利,专利号:202110642942.X
李建英*,张乾,张建军;一种基于探针接触式方孔径球面复眼透镜检测法,发明专利,专利号:202111331564.X
李建英*,张洋,谢帅, 一种带有位移反馈的物联网WIFI驱动电机调节数字阀,发明专利,专利号:202111427823.9
李建英*,屈国栋;一种具有高响应和高稳定特性的飞机制动电液伺服系统,发明专利,专利号:202110914234.7
李建英*,梁恒;一种加载与消扰臂长可调的电液负载模拟器,发明专利,专利号:202110649950.7
李建英*,王云周,孙宵,李士铭,董法堂;电-机-液驱动数字液压缸在线半闭环伺服控制方法,发明专利,专利号:201810431863.2
李建英*,董法堂,赵忠强,李士铭;双液压缸流量补偿同步起竖装置及其控制方法,发明专利,专利号:201711323712.7
李建英*,王云周,董法堂,孙宵;并联双非对称缸协同运动位置同步控制装置及补偿方法,发明专利,专利号:201711119887.6
李建英*,董法堂,赵忠强,李士铭;含柔性联接环节电液驱动负载协同装置及其控制方法,发明专利,专利号:201710472540.3
李建英*,王岩伟,赵忠强;输液器自动缠绕定形捆扎装置及方法,发明专利,专利号:201610309476.2
李建英*,王岩伟,赵忠强;直线轨道式防倾覆送餐机器人及行走方法,发明专利,专利号:201610309478.1
李建英*,王岩伟,杨田野,毛志勇,闫更慧,吴李刚;动力机械调节与测试实验系统及调节、测试方法,发明专利,专利号:201310147485.2
等
15.出版专著
[1]《实用机床设计手册》, 参编,机械工业出版社,2010.04
[2]《80C51单片机原理、开发与应用实例》,参编,中国电力出版社,2008.10
[3]《机械控制工程基础》,参编,机械工业出版社,2023.12
