1.基本信息
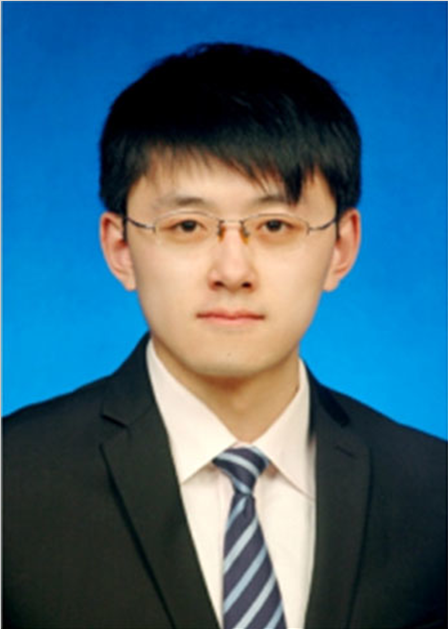
王磊,男,1986年10月出生。黑龙江省专业技术领军人才梯队后备带头人,黑龙江省高层次人才,团队所研制的FCA1/3/5/6、FCDA电机控制器系列化产品已经大批量生产,应用于国内外新能源工业车辆及船舶,产品应用配套20余家企业,2024年黑龙江省首批最具转化潜力科技成果“绝对式位移精密测量敏感元件及传感器”负责人。目前已主持科研项目15项,主持省部级重点研发项目1项,省部级基金项目4项,主持市级基金项目1项,主持横向课题9项,授权国家发明专利40余项,发表论文31篇(其中被SCI收录13篇),专利转化10余项。现从事专业为机械电子工程,硕士生导师,教授。 |
|
2.研究领域
研究领域:整套伺服闭环方案,包括永磁同步电机设计,交流伺服驱动系统软件及硬件设计,磁电式角位移编码器软件及硬件设计,完成国内首个滚仰式到导弹导引头伺服系统。具体研究领域包括:导弹导引头伺服系统、导弹舵机伺服系统、电动工程车伺服系统、空间转台、无人机隔离云台、机器臂伺服驱动系统。
研究方向:高精度高响应交流伺服驱动控制方法研究、高精度磁电编码器角度细分方法及误差补偿方法研究、低压大功率永磁同步电机设计、超高速永磁同步电机设计。
3.联系方式
地址:哈尔滨市南岗区学府路52号,哈尔滨理工大学-机械动力工程学院-智能机械研究所
电话:0451-86940118
Email:leiwang007@126.com
4.工作经历
起讫时间 | 工作单位 | 任职部门 | 任职 |
2015.7~2020.9 | 哈尔滨理工大学 | 机械动力工程学院 | 讲师 |
2020.9~2023.9 | 哈尔滨理工大学 | 机械动力工程学院 | 副教授 |
| 2023.9~至今 | 哈尔滨理工大学 | 机械动力工程学院 | 教授 |
2015.7~2020.12 | 哈尔滨理工大学 | 机械动力工程学院 | 博士后 |
5.教育经历
起讫时间 | 毕业院校 | 专业 | 学位 |
2005.9~2009.6 | 哈尔滨商业大学 | 机械设计自动化及制造 | 学士 |
2009.9~2011.6 | 哈尔滨工业大学 | 机械设计及理论 | 硕士 |
2011.9~2015.6 | 哈尔滨工业大学 | 机械设计及理论 | 博士 |
2015.7~2020.12 | 哈尔滨理工大学 | 机械电子工程 | 博士后 |
6.主要任职
起讫时间 | 工作单位 | 任职部门 | 任职 |
7.学术兼职
起讫时间 | 兼职单位 | 任职部门 | 任职 |
8.教育教学(主讲课程)
“现代工程制图”、“AUTOCAD制图技术”
9.教学项目
项目名称 | 项目来源 | 起讫时间 | 承担角色 |
虚拟编码器教学项目研究 | 教育厅 | 2016.8~2017.12 | 负责人 |
10.科研项目
项目名称 | 项目来源 | 起讫时间 | 承担角色 | 项目类别 |
非线性因素耦合作用下多余度永磁同步电机冗余控制研究 | 国家级博士后科学基金 | 2016.11~2019.12 | 负责人 | 纵向课题 |
超高速高刚度磁悬浮永磁电机多场耦合机理及相关技术研究 | 省部级博士后科学基金 | 2017.11~2020.12 | 负责人 | 纵向课题 |
基于深度学习的多余度永磁同步电机容错控制方法研究 | 黑龙江省普通本科高等学校青年创新人才培养计划 | 2018.3~2021.3 | 负责人 | 纵向课题 |
高分辨率组合式磁电编码器 | 哈尔滨市科技创新人才研究专项资金(青年后备人才计划类) | 2017.5~2020.5 | 负责人 | 纵向课题 |
某型号伺服电机仿真计算 | 哈尔滨工业大学 | 2016.11~2018.11 | 负责人 | 横向课题 |
某型号电动舵机伺服控制系统研制 | 航天鑫创智能装备有限公司 | 2016.06~2018.06 | 负责人 | 横向课题 |
磁电编码器开发 | 贵溪泰来电机有限公司 | 2016.11~2017.11 | 负责人 | 横向课题 |
基于高精度编码器的主从控制技术开发 | 上海智能装备有限公司 | 2018.06~2019.06 | 负责人 | 横向课题 |
中电三所导引头伺服系统 | 北京中电三所 | 2019.03~2020.03 | 负责人 | 横向课题 |
编码器及驱动器研发 | 北京XX研究所 | 2020.09~2021.09 | 负责人 | 横向课题 |
多传感器数据挖掘与融合 | 省重点研发项目 | 2022.09~2025.09 | 负责人 | 纵向课题 |
闭环特种交流伺服系统技术开发 | 无锡XX研究所 | 2021.05~2023.05 | 负责人 | 横向课题 |
转台伺服控制算法研制 | XX研究所 | 2023.01~2024.01 | 负责人 | 横向课题 |
新能源电动工程车伺服控制器开发 | 上海频控科技有限公司 | 2022.07~2025.07 | 负责人 | 横向课题 |
11.奖项成果
奖项名称 | 获奖年份 | 完成人 | 所获奖项 | 排名 |
口腔机器人及其关键技术 | 2020 | 王磊 | 一等奖 | 7 |
用于智能立体车库的全方位运载机器人 | 2017 | 王磊 | 二等奖 | 15 |
12.论文期刊
[1]Wang Lei(#) (*) ,Ren Qimin, Zhang Yongde, Hao Shuanghui, Suppression Method of Jump Points for MultipoleMagnetic Encoder at Low Temperature Based on Single-PoleAngle Value Fitting, 2019.3.10, 7893462 (SCI, Impact Factor:2.4)
[2] Wang Lei(#) (*) ,Hao Shuanghui,Song Baoyu,Hao Minghui ,A harmonic injection SPWM method for the high-responsive PMSM controlsystem,International Journal of Electronics,2016.1.2,103(1):130~146 (SCI: CT1HY , Impact Factor:0.459)
[3]Wang Lei(#)(*) ,Hao Shuanghui,Hao Minghui,Song Baoyu,A high-performance speed feed-forward controller for permanent magnet synchronous motor based on control system model,Electric Power Components and Systems,2015.2.7,43(3):334~344(SCI: AY0MC, Impact Factor:0.664)
[4] Wang Lei (#)(*),Zhang Yongde,Hao Shuanghui,Hao Minghui,Song Baoyu,Adaptive neuron for moment of inertia and torque control based on state observer,Proc. Inst. Mech. Eng. C J. Mech. Eng. Sci.,2016.04.06 ,1:14(SCI: EZ3DB, DOI: 10.1177/0954406216642796, Impact Factor:0.73)
[5] Wang Lei(#)(*) ,Hao Shuanghui,Song Baoyu,Hao Minghui ,Study on the temperature drift adaptive compensation algorithm a magneto-electric encoder based on a simple neuron,Journal of Power Electronics,2014.01.01,14(6):1254~1262(SCI: AT7HO, Impact Factor:0.777)
[6] Wang Lei(#)(*),Zhang Yongde,Hao Shuanghui,Song Baoyu,Hao Minghui,Tang Zili,Study on high precision magnetic encoder based on PMSM sensorless control,Sensor Review,2016.08.10,36(3):267~276(SCI: DU9WM, Impact Factor:0.74)
[7] Wang Lei(#)(*),Zhang Yongde,Hao Shuanghui,Song Baoyu,Adaptive gain scheduling with feedforward control systembased on system model for PMSM, International Journal of Electronics,2017.05.26, 104(10):1626-1645,( SCI: EZ3DB)
[8]王 磊,任齐民,韩继超,张洪鑫. 基于基因突变体筛选思想的角度细分方法研究, 仪器仪表学报,2018,39(11):103-115.
[9]张洪鑫,任齐民,王磊. 基于时栅的磁电编码器标定及细分方法研究, 仪器仪表学报, 2018,39(12):97-108.
[10]王 磊,任齐民,张洪鑫,张永德. 有限角磁电编码器角度虚拟补偿细分方法研究, 仪器仪表学报, 2018,39(10):68-76.
[11]L.Wang,1Q.M.Ren,1J.C. Han,2 and Y.D. Zhang. Suppression method of jump points for multi-pole magneticencoder at low temperature based on single-pole angle valuefitting. Journal of Sensors, 2019,article ID, 7893462.
[12]Lei Wang, Qimin Ren. Recent Patents on Magnetic Encoder and its Use in Rotating Mechanism. Recent Patents on Engineering,2019,13:1-16.
[13]Lei Wang , Xin Wei , Bo Peng, Wenqi Wang, Yongde Zhang, and Shuanghui Hao. Double Dynamic Multi-Window Interval Prediction Angle Segmentation Method for Multi-Pole Magnetic Encoder, IEEE TRANSACTIONS ON MAGNETICS, AUGUST 2021, VOL. 57, NO. 8. 2021,57(8): 0-8204910
[14]Lei Wang , Yue Wu , Yongde Zhang, and Shuanghui Hao. Research on Angle Subdivision Method of Multi-Pole Magnetic Encoder Based on Pole Number Quotient Remainder, IEEE TRANSACTIONS ON MAGNETICS, OCTOBER 2021, VOL. 57, NO. 10.2021,57(10):0-8002012.
[15]Lei Wang , Yue Wu , Xingyu Pan and Shuanghui Hao. Speed feedback observation algorithm based on parameter introduction and its application in asynchronous motor. Proceedings of the Institution of Mechanical Engineers, Part I: Journal of Systems and Control Engineering, 2022.09, 236(10)
已授权专利
[1]王磊(#)(*),一种基于反正切跨区间制表法磁电编码器标定方法,2017.09.18,中国,2017108338555
[2]王磊(#)(*),郝双晖,郝明晖,用于磁电编码器的自校正装置和方法以及磁电编码器,2016.05.11,中国,201410071936.3
[3] 王磊(#)(*),一种双霍尔信号采样磁电编码器,2016.3.29,中国,201620250596.5
[4] 王磊(#)(*),一种直线磁栅式编码器误差校正装置,2016.06.30,中国,201620250630.9
[5] 王磊(#)(*),一种矩阵磁栅式直线编码器,2016.06.22,中国,201620217750.9
[6] 王磊(#)(*),一种旋转式磁电编码器误差校正装置,2016.06.23,中国,201620217698.7
[7] 王磊(#)(*),一种采用可调节风道辅助电机加减速装置,2017.03.02,中国,201721612935.0
[8] 王磊(#)(*),一种球形编码器的标定装置, 201721613155.8
[9] 王磊(#)(*),一种多自由度电机驱动机器人观测装置,201721511473.3
[10] 王磊(#)(*),一种快速变向四旋翼飞行器,201721512012.8
[11] 王磊(#)(*). 发明专利授权,一种基于比例积分系数调节的电流前馈控制方法及装置, 2020.07.21, 中国, 201810659972X.
[12] 王磊(#)(*). 发明专利授权,基于角度值生长的有限角度值细分方法及装置, 2020.09.25, 中国, 2018107051604.
[13]王磊(#)(*). 发明专利授权,基于极数查表的角度区间扫描角度值跳点抑制方法及装置, 2020.11.24, 中国, 2018107236032.
[14]王磊(#)(*). 发明专利授权,八霍尔分布磁电编码器高分辨率角度值解算方法及装置, 2020.11.03, 中国, 2018105620117.
[15]王磊(#)(*). 发明专利授权,一种多对极磁电编码器动态多窗口区间预测角度细分方法,2020.11.10, 中国, 2018104247980.
[16]王磊(#)(*). 发明专利授权,用于磁电编码器的自校正装置和方法以及磁电编码器,2016.05.11,中国,201410071936.3
[17]王磊(#)(*). 一种三霍尔磁电编码器及免反正切计算角度解算方法,中国,2020106301597. 授权日 2021.11.23
[18]王磊(#)(*),基于整数除法判断的多对极磁电编码器角度精分方法及装置, 2020104303210, 授权 2021.12.09日
[19]王磊(#)(*),基于核酸序列比对思想的多对极磁电编码器角度精分方法及装置, 2020104408388,[20]王磊、吴殿昊、肖磊、潘巍、姜金刚,一种磁电编码器角度值噪声主动抑制方法及装置, 202010493428X,授权日2022.02.01
[21]王磊(#)(*),一种绕组集成磁电编码器及其独立标定方法, 202010630160X,申请日2020.0707,授权日2022.02.01
[22]王磊(#)(*),一种双向冗余磁电编码器及其冗余检测方法, 2020105950449,授权日2022.01.25
[23]王磊(#)(*),一种通电线圈磁电编码器角度值温漂抑制方法, 2020107269156,授权日2022.02.01
